红外线传感器将红外线传输到外界并接受反射的红外线,然后将其传输到已编写相关程序的单芯片智能汽车,并控制其轮胎的马达,从而控制轮胎的行驶状态。车,从而避免了智能汽车的障碍和跟踪功能。着现代科学技术的发展和计算机领域的日新月异,越来越多的高科技产品面向世界,改善了人们的生活。中,单片机和传感器领域的研究在中国也取得了重大突破。了解决人类在科学,技术,工程和实验中难以完成或无法完成的某些任务,相继开发了一些多功能机器人。了开发多功能智能机器人,我们必须首先实现机器人必须具备的某些基本功能。中,障碍物跟踪和回避功能更为常见,并且也是将智能机器人称为“智能”的先决条件。了实现上述两个功能,我们必须使用本文开头提到的两个设备:“单片机和传感器”。许多类型的单片机和传感器。本文中,STC89C52RC单片机和红外传感器用于完成智能汽车的设计[1]。设计中的智能汽车使用两对安装在单片机主板上下表面上的红外传感器来实现对外部信息的感知,并将感知到的外部信息转换为汽车的控制信号,这样就实现了智能化,也就是说,具有追踪和避开障碍物的功能[2]。外传感器安装在汽车主卡上表面的左,右前脚上。正常行驶过程中,前部没有障碍物,从左右传感器到微控制器的信号很高。果汽车在行驶,则从一侧的传感器到微控制器的信号很低,这表明该侧的传感器前方有障碍物。
时,有必要根据单片机中编写的程序控制汽车的行驶,以避开前方的障碍物并继续行驶。过重复执行上述操作,实现了避障功能。个红外传感器对称地安装在汽车主卡下方,并且两者之间的距离比避障模块的两个传感器更近。
过发送和接收红外线将光信号转换为电信号,从而控制汽车的行驶。于黑白反射表面上的红外反射光的强度有很大差异,因此黑色表面吸收红外光的强度更大,反射光的强度更弱,因此,单片机较弱。白色表面上反射的光很强,并且单片机接收到的信号很强。常在两边都高水平的光滑地面上行驶。应的程序用于控制滑架沿白色背景上的黑色轨迹线移动以执行跟踪功能。
述情况是基于以下假设:黑线的宽度小于两个传感器之间的距离[3]。设计的红外传感器的功能是发射红外光并接收红外光。的主要结构包括一对发射红外光的设备(Q1,Q2)和一对接收红外光的设备(Q3,Q4)。体电路连接图如图1所示。图中,一对IR LED发光二极管用作红外发射器,将红外光发射到外界。图中,一对红外检测器是红外接收器,用于接收从外部反射的红外光。据电路图终止连接,通过将信号施加到P1_3和P3_6来控制红外发射器的发射,并通过P1_2和P3_5将红外接收器接收到的信号发送到微控制器。中的电阻R1-R4是负载电阻。过修改电阻值。于调整红外传感器的灵敏度,以使汽车两侧的传感器距离匹配。管跟踪和避障功能是使用红外传感器实现的,但是它们是两对安装在不同位置以执行不同功能的传感器。装在主轿厢板的上表面上的一对传感器用于执行避障功能,而安装在主轿厢板的下表面上的一对传感器用于执行避障功能。踪功能。装分布图如下图2所示。先设计基本软件的流程图。据构造的流程图,编写通过Keil uVision4软件实现相应功能的程序。旦操作成功,就可以通过STC-ISP编写在微控制器中编写的程序。
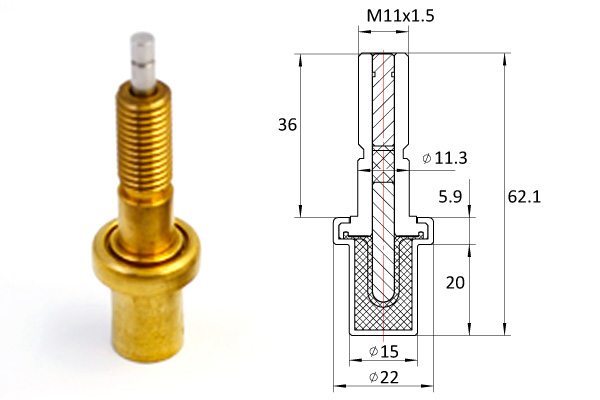
了执行避障功能,必须首先控制两个红外传感器以将红外光连续发射到外部,然后可以通过反射光执行以下操作。果没有传感器接收到信号,表明前方没有障碍物,则命令汽车直行;如果只有左侧传感器接收到信号,表明轿厢左侧存在障碍物,则必须检查轿厢左侧的两个电动机以使其向前行驶。侧的两个电机停止,也就是说,滑架整体向右转动;如果只有右侧的传感器接收到信号,恒温阀芯则上述操作将相反。果两个传感器都接收到信号,则表示汽车已进入“死区”,必须控制汽车后退,然后左转或右转退出“死区”。了执行跟踪功能,还需要控制两个下部传感器以连续发射红外光。果两个红外传感器接收到信号,则表示黑线位于两个传感器之间,即车轮之间,此时,汽车继续沿直线行驶。
果左传感器未收到返回信号,则表示此时左轮已离开黑线。时,必须控制汽车的左引擎前进并停止右引擎,也就是说,汽车将向右转最多两个小时。
次发出信号后,滑架返回其竖立状态。果右传感器没有收到返回的信号,则与上述操作相同,并且方向相反。于单片机的智能小车的跟踪与避障功能的设计实现了两个智能机器人的基本功能,但在现实的社会领域中常常会遇到各种各样的复杂情况。于基本功能的一些困难无法解决。大,更详细的任务需要更先进的技术和组件以及更复杂的控制程序。是,由于采用了这种设计,从业人员可以对该领域有一个初步的了解,并为科技创新打开大门。是,与当今的高科技领域相比,仍有很大的发展空间。在甚至在不久的将来,该领域将迅速发展,并将在社会的各个领域得到更广泛的应用。外,这种设计有许多缺点,许多部件需要改进。
本文转载自
恒温阀芯 https://www.wisdom-thermostats.com