无刷直流电动机(BLDCM)切换时发生的直流相移会使电动机末端的电压波形失真。使用零EMF零交叉检测方法时,端子电压波形的失真会提前,并使检测信号的相位偏移最佳开关时间。矩和电动机负载速度很重要,转矩脉动增加,甚至可能导致开关故障限制了基于检测方法的无刷直流电动机的应用范围反电动势。此,本文分析了续流电流引起的位置信号的相位超前机理,推导了超前角与转矩和负载速度之间的关系,并给出了一种算法。偿位置检测信号的相位超前。
转矩和负载速度下位置信号的相位补偿扩大了无位置无刷直流电动机的工作范围。真和实验结果表明,在不同负载转矩和转速下补偿后的位置信号与最佳切换信号一致,电动机在高负载转矩和转速条件下运行平稳。于位置传感器技术的无刷直流电动机(BLDCM)适用于高温,高压和强腐蚀等恶劣的工作环境,这是当前的热门话题。
电动势方法是使用最广泛的无位置技术。基本原理是通过处理三相端子上的电压来获得反电动势的零交叉点,然后确定零交叉点以生成位置检测信号来控制电动机的运行[ 1-5]。Back-EMF方法由于诸如低通滤波器的相移,位置信号的计算延迟和电枢响应等因素而导致位置信号的检测误差,这将导致磁阻的增加。动机相转矩的脉动,从而降低了电动机的工作效率。生大量的电磁噪声,甚至可能导致发动机停机。多研究人员已经提出了基于EMF返回方法解决位置检测信号相移的方法。考文献[6,7]通过检测续流电流与非导电相位的偏差来校正位置信号的相位,但是该方法仅适用于低负载电动机运行的情况。考文献[8]给出了一种EMF反馈检测方法,该方法消除了由检测滤波电路提供的相位误差,但是该方法没有对空载续流过程产生影响。置信号。考文献[9]采用了复杂的PWM调制技术来减小续流二极管的影响,从而降低了控制系统的稳定性并增加了控制难度。考文献[10]采用了一种新的EMF返回检测方法,该方法消除了滤波电路提供的相移,但是该方法仅适用于速度变化不大的场合。考文献[11]提出了一种新的过零检测电路,该电路使用两个不同的参考电压分别在低速和高速下检测后电动势的过零,以减少噪声。置信号相位误差有一定程度,但两者都必须增加新的硬件电路会增加系统的复杂性和成本。献[12]分析了惯性相电流对位置信号的影响,给出了补偿角和惯性角之间的关系,但没有分析这种关系。流角,补偿角和负载转矩和速度之间的关系。本文中,信号分解方法用于分析由传统EMF返回检测方法切换引起的相位超前机制。出了端子电压畸变的数学模型。此模型的基础上,给出了实际位置信号与负载转矩的相位超前角,并根据转速之间的关系,提出了一种相位补偿方法,以校正电机的影响。动机在不同负载转矩和转速下的电流飞轮,消除了由相电流飞轮引起的转矩脉动,增加了位置的缺失。刷直流电动机的工作范围。真和实验表明,电动机在高负载转矩和高转速条件下仍能正常工作,验证了补偿方法的有效性。开关引起的相位引导机制的分析图1显示了无刷直流电动机的拓扑示意图。电路使用三相逆变器电桥,A,B和C分别采用星形连接方法代表电动机的三相绕组。
2给出了EMF返回检测电路的示意图。R1,R2和C1构成一个低通滤波器。子电压通过低通滤波器后,将重建反电动势的基本分量信号,然后将其与电动机仿真的中性点进行比较,以获得反电动势的零交叉,而低通滤波器将使相移接近90°,并且获得的位置信号仅指向下一个电机切换时间。3显示了端子电压,后部电动势和相电流波形。(a)是理想切换期间的波形。有限元法是梯形波,相电流是方波。切换时,停止相的相电流立即下降到零,然后在下一个切换时间从零变为某个值。波器之后的端电压波形与EMF返回波形同相。是,在实际电路中,由于电动机相绕组的电感,相电流不能突然改变。图3(b)所示,给定实际的开关过渡,在开关时相电流将继续从功率管的反并联二极管流出,并且将异相电压设置为总线电压或处于零电压时,会导致端子电压失真,从而导致端子电压与后电动势之间存在一定的相位差,从而根据电压处理获得开关点端子上的电压偏离最佳开关时间。阶段A到阶段B的过程如图4所示。a),(b)和(c)分别显示了切换之前,切换期间和切换之后的电流。于续流干扰信号和理想端子电压的叠加,可以分解考虑实际开关的端子电压。5是由续流干扰信号,实际端子电压信号和理想的EMF后信号通过低通滤波器后生成的信号。
切换周期短且续流时间短时,几乎没有失真。非位置检测电路获得的端子电压的相位在后部真实EMF基波之后约90°。电动机仿真的中性点相比,生成的相位信号和正确的位置信号几乎没有相移。切换周期较长且续流时间较长时,端子电压会严重失真。无位置电路生成的位置信号与正确的位置信号异相,从而形成前相角Δθ。以上分析可知,续流干扰后的端子电压信号在理想的反电动势信号之前,因此,根据反电动势方法检测到的开关信号为在开关信号Δθ的正确电角度之前。
机相电流的相电流有很长的空闲时间并且端子电压变形。
位置检测电路后,位置信号与实际位置信号之间的相位差变得更大太好了偏离最佳切换时间将导致电动机转矩波动,甚至不同步。调制过程中,由PWM_ON驱动的无刷直流电动机两端的电压波形可以等效于图6中所示的模型。图6中,ue是反电动势波形理想uI是相电流续流引起的电压钳位波形; uT是考虑相电流续流的电压波形,等于ue和uI之和。图6中可以看出,由于uI的存在,反FEM电压失真。6的端子处的电压点可以是六个时间段,并且在时间段t1和t7期间uI为零,这不会影响位置检测信号。t2期间,电机被切换,相电流继续从上管的反并联二极管流过,端子电压固定为母线电压U,理想的后电动势线性增加,并且由飞轮引起的失真uI = uT-ue。t3期间,电机相电流的续流完成,后电动势继续线性上升,并且uI为零,这不会影响位置检测信号。t4期间,上臂的功率管采用PWM调制,占空比D与总线电压Udc的乘积为后EMF UE的最大幅度,用户界面为零,不会影响位置检测信号。t5期间,电机被切换,相电流继续从下管的反并联二极管流出,端电压固定为零电压,理想的后电动势线性降低,uI = uT-ue。t6期间,电动机的相电流续流完成,后电动势继续线性减小,uI为零,这不会影响位置检测信号。7示出了在从相A到相B的切换时间段T期间三相电流和反电动势ea的变化。出了相电流停止级A的等效电路图。图8中,该图显示了从A相功率管S1开始到A相电流降到零为止的电动机等效电路。中,f是返回频率-EMF。设转矩常数为α,反电动势常数为β,则负载转矩TL可以表示为TL =αIo,后电动势可以表示为E =βn,n是电动机的速度,并且f = pn / 60,并且p是电动机的极对数。9显示了续流角,负载转矩和速度的三维曲线。图中可以看出,当发动机负载转矩和转速增加时,续流角也增加。了获得续流角和补偿角之间的关系,我们将端电压分解为理想的反电动势波形和车轮引起的张紧钳位波形。由相电流,如图6所示。压之间的相位关系如图10所示。
ue是理想后电动势的基本成分,ΔuI是波形的基本成分在由飞轮引起的阻塞电压下,ΔuT是无位置通过检测电路的波形的基本分量,θ是相导体的角度(即要补偿的角度) ),f(δ)是张力夹紧波形的迎角,α是Δue和ΔuI的相位角。中:δ为发动机的续航角,为续航时间t1换算后的电角。k1是校正系数,取为1; f是后方电动势的频率; D是占空比。公式(16)可以看出,当选择电动机时,没有位置信号的相位超前角与负载转矩和电动机速度有关。负载转矩和速度较低时,相电流的续流时间非常短,时间uI非常短。对端子电压几乎没有影响,因此对位置检测字母几乎没有影响。
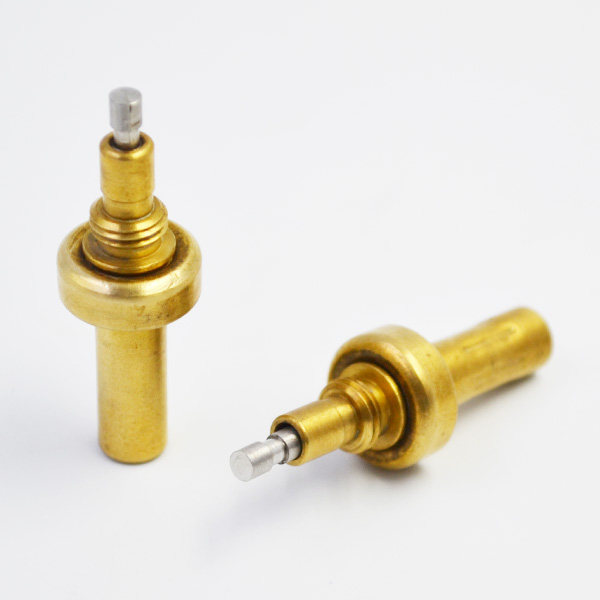
负载转矩或电机转速高时,相电流的续流时间很重要,恒温阀芯并且对端电压的影响不可忽略,因此对检测信号有很大影响位置,使位置检测信号指向正确的位置信号。且随着负载转矩或速度的增加,正确位置检测信号之前的位置检测信号的角度会变大,从而导致开关误差,相电流失真,会引起电磁噪声,增加转矩脉动,甚至可能导致变桨电动机异相。11显示了电动机的负载转矩与速度和相位补偿角之间的对应关系。着发动机负载转矩和速度增加,相对于最佳切换信号的非位置检测信号的相位超前角也相应地增加。据相位补偿曲线,在不同的转矩和充电速度下,无需相位检测的位置检测信号的相位超前角可用于位置信号的相位补偿,以解决该问题。空转引起的位置检测信号的相位角超前。
是,这种相位补偿方法在程序中具有大量计算,这可能导致使用过多的处理器资源。搜索过程中,使用表格搜索方法实时进行在线补偿。1列出了电动机负载转矩和离散速度点的相位补偿角。动机在线运行时,足以检测电动机的转矩和负载速度,并查阅表格以获得相位补偿角。制器确定位置检测信号导致补偿的相位角。过补偿由切换引起的相角,有利的是减小无刷直流电动机的转矩脉动并确保电动机达到最佳工作状态。文的位置补偿方法是在MATLAB / Simulink平台的基础上进行验证的。机驱动系统参数:总线电压U = 310 V,电机额定转速3000 rpm,额定功率1.5 kW,4极对,R1 = 480kΩ,R2 = 20kΩ,C =在检测电路中为2.2μF,无位置。12显示了在不同负载和不同速度下补偿前后的电动机位置信号的仿真结果。图12中可以看出,在电机的负载转矩和转速不同的情况下,正确的开关信号与补偿前的位置信号之间存在偏差,这与相位补偿后的位置信号和补偿后的位置信号一致。确的位置信号。了验证补偿的效果,图13显示了在不同负载和转矩下位置信号补偿前后的电动机电流波形图。偿前的电流波形,由于未进行相位补偿,开关线严重,电流失真,迅速引起开关故障,电动机异相。过本文获得的补偿角进行相位补偿后的电流波形可以看出,经过相位补偿后,电流波形趋于稳定,转矩脉动较小。真和实验表明,当电动机负载和转速较高时,相位补偿后的位置检测信号几乎与低速时的怠速位置检测信号一致,波形相电流趋于正常。种相位补偿方法克服了负载转矩和速度变化时反电动势位置信号的缺点,并拓宽了反电动势位置信号的工作范围。文基于反电动势分析了无刷直流电动机相电流续流对位置检测信号的影响,并推导了位置信号超前角之间的关系。及负载扭矩和发动机转速。带位置传感器的Back-EMF方法无刷直流电动机将随着电动机负载转矩和速度的增加使位置检测信号提前理想位置检测信号的相位,从而导致实际开关时间偏离最佳开关时间结果是,电动机在高负载下异相。于重载下的前位置检测信号的问题,可以使用相位补偿来消除重载下的位置信号的相移。实际系统中,可以基于离线测量来测量补偿角,并可以通过表格搜索来调用补偿角。
于无位置无刷直流电动机的相位补偿,因此可以扩展无刷直流电动机的工作范围。
本文转载自
恒温阀芯 https://www.wisdom-thermostats.com