
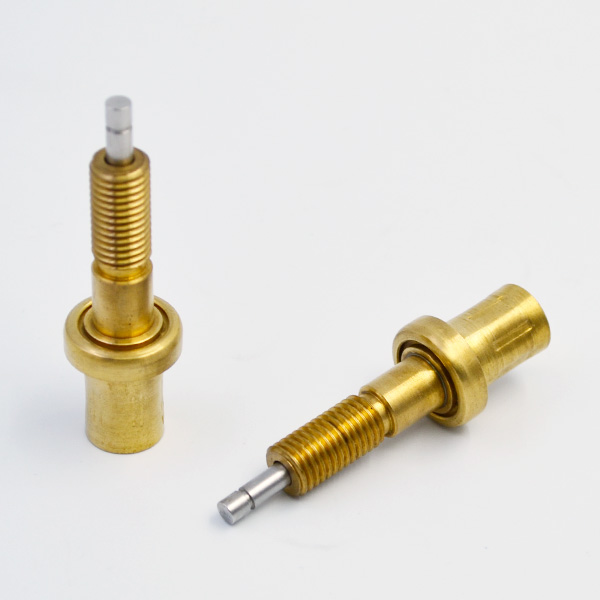
在导弹的飞行过程中,恒温阀芯可以使用对轨道电动机的直接力的控制来补偿空气动力的不足,或者可以使用姿态电动机的直接力来提高空气动力过载的响应速度。
导弹主体上同时安装姿态控制引擎和轨道控制引擎可以充分利用直接力的效率,减少使用限制,提高导弹的性能。

要解决的问题是姿态控制引擎之间的相互干扰。文提出一种设计复合控制器的方法,该复合控制器可在姿态控制引擎和轨道控制引擎的条件下实现稳定的导弹控制。
当今世界,防空导弹的控制方式已经发生了根本性的变化,从空气动力学控制变为空气动力学和直接侧向力的复合控制方法。
美国开发的PAC-3导弹防御系统一样,9M96E / 9M96E2配备了俄罗斯的S-300导弹防御系统和新一代的欧洲防空导弹Aster-30。传统的空气动力控制方法相比,复合控制方法具有许多优点。重要的是,它可以大大提高拦截器的响应时间,增加其最大可用过载并提高其可操纵性,从而提高制导精度。
接转矩控制方法主要用于提高导弹姿态的动态响应速度,最终提高导弹控制力的动态响应速度。控制方式的喷射装置安装在质量位置的中央,推力调节具有比例调节和脉冲宽度调制的形式。
冲宽度的调制可以等效于比例形式。
于地空导弹数据的模型编号,本文研究了具有比例控制的姿态和轨道控制引擎的俯仰环复合控制器的设计。
面的模拟图表明,增加可控姿态发动机可以增加相应的空气动力学过载速度,而增加可控轨道发动机可以弥补空气动力学的不足。
计方法不影响系统的稳定性。
本文转载自
恒温阀芯 https://www.wisdom-thermostats.com