
随着工业机器人在汽车零部件等相关试验中的应用不断深入,仅仅使用位置控制的工业机器人无法满足指挥和控制力量的要求。试某些汽车零件。文基于IRB4600机器人开发了基于强度传感器的力控系统,该系统由三分力传感器,力传感器放大器,模块组成。拟输入端子,DeviceNet总线耦合器和工业计算机。统具有闭环力控制和监控功能,机器人的姿态可根据力值的返回进行调整,以满足测试要求。座椅阻力耐久性试验结果的分析表明,该系统能够满足机器人力控制的汽车零部件试验要求。业机器人;控制力;三分力传感器; LabVIEW软件中图分类号:U467.3文献标识码:A文章编号:1005-2550(2016)06-0098-04摘要:工业机器人在汽车工业中的深入应用组件机器人,工业机器人使用控制在一些汽车零部件试验中,未能满足力监测的要求。
文开发了基于力机器人的工业力控制系统。IRB4600机器人平台,使用三维力传感器,力传感器放大器,模拟输入端子模块,DeviceNet总线耦合器和工业控制计算机等。据反馈,系统具有控制和监控回路的功能可以调整机器人的姿态以满足测试的要求。椅阻力耐久性测试的结果表明系统可以满足关键词:工业机器人,力控制,三维力传感器,LabVIEW软件简介近年来,中国汽车工业经历了快速发展,市场规模和生产都有迅速发展,汽车工业已成为国民经济的支柱。车制造商越来越关注汽车零部件的质量:重点是质量,汽车零部件测试的类型越来越多,测试方法变得越来越重要。
难。汽车发展期间,工业机器人的发展也非常快。业机器人具有以下优点:工作效率高,稳定可靠,重复性好,动作灵活[1]。业机器人的应用领域不断扩大,要完成的工作变得越来越复杂,特别是在制造和测试领域。
所周知,空间机器人运动的概述可以分为两种形式:一种是机器人末端执行器的运动不受任何形状的影响,这种运动可以由纯粹的位置控制。传统工业机器人中使用最广泛的气溶胶涂料一样,电弧焊接这些不与环境物体接触的运动。一个是机器人末端的运动受到空间的限制,空间是一种随着技术的发展越来越多地用于工业生产的机器人运动。种类型的操作涉及机器人和环境之间的相互作用,这种力被称为接触力,即机器人具有力控制功能[2]。器人通过力传感器与外部环境相互作用,根据需要调整机器人的位置和姿势。今,许多汽车零件测试不仅要遵循一定的轨迹,还要记录在轨迹中施加的力,例如,在机构的耐久性测试期间控制速度的变化力速度变化,这需要一定范围的假臀模型。直压缩座椅和其他测试。
此,具有力控制的机器人[3]可以完成上述测试。文根据上述情况,开发了机器人力控制系统。系统基于IRB4600机器人。控闭环工业机器人力控制系统采用三分力传感器,力传感器放大器,模拟输入端子模块,总线耦合器开发DeviceNet和工业计算机。该系统的基础上,进行了座椅阻力的耐久性试验,从试验结果来看,它可以完全满足机器人力控制试验的要求。
统的开发条件和操作原理现有的ABB机器人只能用于纯位置控制,它们也可用于轨道开启和关闭耐久性测试等轨迹测试。但某些组件测试在执行给定路径时需要控制。如,当测试进入和离开人体的模拟座椅时,监视力要求三维模拟模型在座椅中水平滑动并下沉到座椅的侧翼并进入座椅。背,大约25毫米进入,直到模型的中心线与座椅对齐,模型仍然卡在座椅上,直到负载为445N,模型爬上靠背负荷为30°和445N,然后模型停留在座位上,负载为445 N,直到一半从座位出来,上述过程重复15,000次到4.5次/分钟基于上述要求,仅在工业机器人的控制系统中引入力控制,使机器人能够及时产生外力反馈并调整产生的力。
使机器人具有力控制功能,满足测试要求。系统的工作原理将力传感器集成到机器人控制中,为机器人提供力控制功能。控制被添加到机器人控制系统,主要涉及力信号传输过程和力处理。系统的操作原理如图1所示。包括两个过程:a)传递力信号的过程:位于机器人末端的ME力传感器K3D120通过力传递力信号Beckhoff KL3001输入模块中的FC-GSV-11H力传感器放大器。KL3001输入模型通过Beckhoff BK5250总线耦合器与机器人控制器通信,机器人控制器获得实际力。时,机器人控制器通过以太网工业以太网与主机监控软件通信,以便在较高的计算机上以图形方式显示力值; b)力信号处理过程:在测试期间,机器人控制器接收实际力值。器人测试程序将实际力的值与目标力进行比较,并调整机器人的位置和姿势。器人在下一个周期内达到力的目标值,从而实现机器人的力控制功能。2说明了用于设计系统开发的硬件平台的硬件平台。主要包括ABB机器人,三分力传感器,力传感器放大器,模拟输入端子模块,DeviceNet总线耦合器,PLC和带IRB4600型号的工业计算机。分力传感器安装在机器人的第六轴法兰上,以测量传感器坐标系中x,y和z方向的力。分力传感器,力传感器放大器和模拟输入端子模块都安装在机器人控制器中。编程逻辑控制器,工业计算机和一些电气组件安装在定制控制柜中。件平台设计系统的软件部分包括两部分:机器人教学设备的人机交互界面和工业计算机上信号的图形显示界面。器人的人机交互界面由ScreenMaker编写,恒温阀芯ScreenMaker是ABB提供的图形语言工具。
形语言工具ScreenMaker提供了即用型图形,只需设置相应控件的属性即可完成相应控件的功能,无需担心底层程序,易于启动。器人的人机交互界面如图3所示。包括三个功能模块:压力参数化,机器人状态和校准。节压力参数的界面如图4所示。主要用于显示三分力传感器的力信号的实际值,设定的保护值和公差值,以及在测试开始之前将力信号归零的功能。器人状态界面如图5所示。主要用于定义与测试相关的参数,例如测试时间,测试负载,力控制偏移值和测试时间。示系统的运行状态。准界面如图6所示。
主要用于校准三分力的每个方向的力,之后传感器可以轻松校准。业计算机上的图形显示界面的主要功能是图形显示以及力信号数据的获取和存储。LabVIEW是由NI(NI)开发的程序开发环境,类似于C和BASIC开发环境[5],但LabVIEW和其他计算机语言之间的重要区别在于其他计算机语言使用文字。言生成代码,LabVIEW使用图形编辑语言G编写程序。成的程序采用图表的形式。是一种图形编程语言,用于创建带有图标而不是文本的应用程序,从而可以轻松创建所需的界面。于LabVIEW的优点,图形信号显示界面主要使用当前主要的图形编程语言LabVIEW编写。形信号显示界面如图7所示.LabVIEW软件的前面板使用开箱即用的命令设计力信号图和存储器显示界面。购。面主要包括三个力方向的实时显示尺寸,测试次数和测试数据的存储。面板控件的功能实现在流程图中使用图形源代码实现。号图形显示界面中图形显示模块功能的图解程序如图8所示。统验证为了验证系统的可行性,我们使用力控制系统机器人测试汽车座椅的阻力。汽车座椅强度试验的要求是座垫承受100N-300N的交替交变载荷和100,000次循环次数。于机器人力控制系统的座位的阻力测试的测试台如图9所示。10是示出在强度测试期间实时追踪的力的值的图。
过基于力传感器的自行开发的机器人力控制系统来控制疲劳。于座椅表面具有一定的水平角度,因此三分力传感器在x和y方向上受到一定的力。力值图中,三分力传感器在x和y方向上的力值很小,恒温阀芯并且座椅不受影响。椅子处于应力下时,可以看出三分力传感器在z方向上的力值符合测试要求。此,机器人力控制系统满足座椅强度测试的要求。论本文通过力传感器将力控制引入工业机器人控制系统,使机器人能够及时产生外力反馈并调整产生的力,使位置控制机器人具有力控制功能。文件使用该系统根据座椅的结果进行座椅强度的耐久性测试,以完全满足测试座椅的要求并验证其可行性。系统还对换档机构进行了耐久性测试,以监控换档力,汽车钣金零件的刚性测试以及整个面板部件的刚性测试。辆该系统在汽车零部件强度测试中具有很大的应用价值。
本文转载自
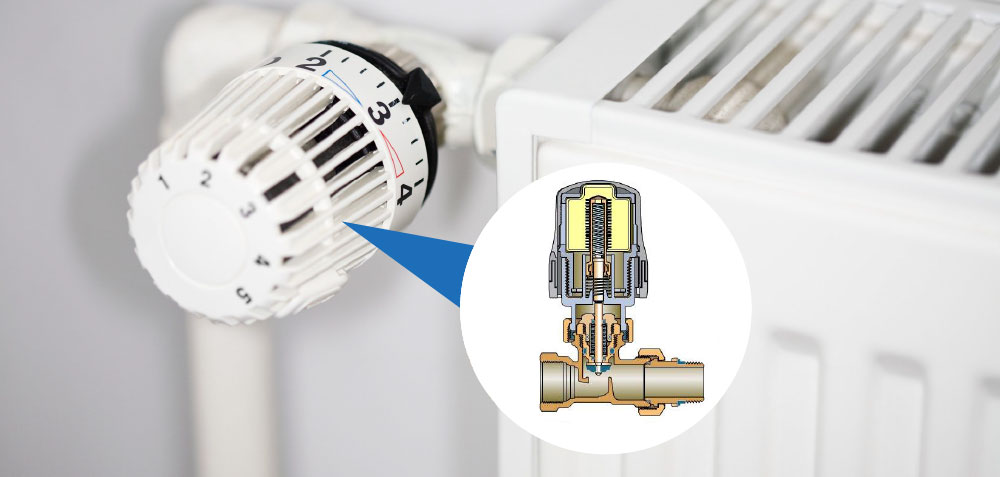
恒温阀芯 https://www.wisdom-thermostats.com