本文介绍了单片机在卧龙湖煤矿控制器控制中的应用,具有一定的参考意义。芯片控制器控制器控制器的问题是由该矿卧龙湖,由日本三菱PLC,它控制通过外部中继的API的各种费用和指标(控制中使用的气动控制镇流器经典控制方案)。
处是显而易见的,但缺点是体积较大,资源浪费(很多API函数都不被有效地使用),成本高,维护成本高。下是使用单片机控制开关的电路制造工艺和原理分析。路原理I / O端口自由定义,使用更方便,更灵活。
面是以微控制器为核心的控制模块的框图。
意:1。
图中,R1是1W功率电阻。余未指明的功率电阻是普通的1 / 4W碳膜电阻器; 2.二极管型号均为IN4007; 3. TLP521-4光电耦合器采用16引脚塑料DIP封装; 4.单芯片STC12C5204AD是塑料20引脚。
DIP盒子; 5.TIP122是一个NPN达林顿管需要T0-200包的形式,不需要散热片,管耐压为100V,电流为5A,能满足的需求电路; 6.C1,C2是电解质电容器小,C3这是一种常见的陶瓷电容器:所述控制器7.5V需要一个散热片并封装在T0-200包。分功能分析和原理光耦合器TLP521-4这个组件有4个输入端子和输出,连接到两个位置传感器,无线远程联系人和手动按钮和的输出端子MCU。
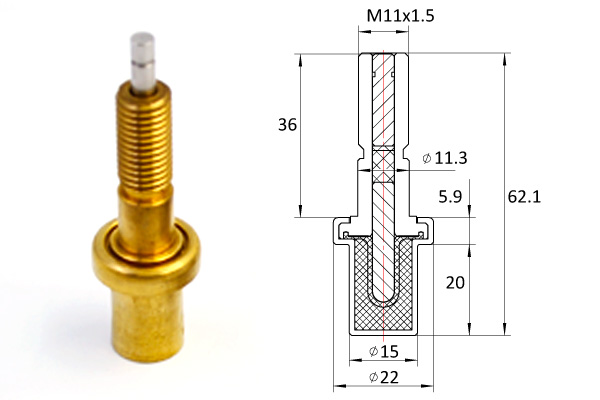
图示出了单个芯片STC12C5204AD是整个控制电路以补充整个电路的控制功能的主要成分,因为是中心对所有控制电路,并提供了5V电源。作中,硬件电路特别简单。于TIP122驱动器组件的最大输出电流仅为26 mA,因此它用于驱动每个负载,恒温阀芯以便负载正常运行。
片计算机的编程和操作可以手动或远程远程控制气动阀被吸入,开关再次致动,并且所述螺线管在3秒后自动关闭进行控制;装置位置传感器和所述位置指示器,其中,所述输入端接收的位置信号,位置指示器点亮如果有来自所述位置传感器在两端无信号,则红灯闪烁0.5秒,提示维护人员进行检查。// – 语言程序C – /// ************************************ *** **************************节目名:分割控制命令模块,节目素材支持:该函数的STC12C5204AD描述内部RC时钟:司控制信道控制器可以执行各种保护开关和手动和远程控制功能,具有左和右位置,并且除非另有闪烁的红色/ ********** ******** *****************************************的#include //包含头文件MCU STC12C52.h#UINT无符号整型//定义宏定义#定义的数据类型无符号UCHAR字符,b,C,d,E; //设置无符号字符变量//设置位变量sbit red = P1 ^ 3; //红色闪烁= P1 ^ 5; //左侧位置指示灯闪烁= P1 ^ 1; //位置指示器sb lfa = P1 ^ 7; //气动电磁阀sbit rfa = P3 ^ 7; //气动电磁阀右sbit lcg = P3 ^ 0; //左位置传感器sbit rcg = P3 ^ 2; //位置传感器右sbit yk = P3 ^ 5; //输入遥控信号sbit sd = P3 ^ 4; /手动信号输入/ ******************************************** *************函数名称:CPU延迟函数,以毫秒为单位:延迟(?);参数:1〜65535(设置不能为0)返回值:无结果需要时间CPU模式和相同毫秒,该参数的值/ ************* * ********************************************* /无效延迟( uint z)//延迟子功能{uint i,j;对于(I = Z; I> 0; i)用于(J = 120; J>时0;的J – );} / ******* ************** *********************************** ****功能名称:程序初始化设置调用:init();参数:无返回值:无结果:设置I / O接口,中断模式的操作模式和设置时间/ ************ ** *********************************************** / Void init ()//初始化子函数{TMOD = EA = ET0 = TR0 = 1; //中断初始化TH0 = 0x3c; //赋值50 ms TL0 = 0xb0; // I / O接口工作模式参数P1M0 = 0x00; // 0000 0000P1M1 = 0xff; // 1111 1111 P1端口设置为推挽输出状态P1 = 0x00; //初始化接口状态IO P3 = 0xff;} / ************* ********************* **************************功能名称:中断程序的定时器0调用:无参数:无返回值:无结果:红色闪烁状态判断,气动电磁阀关闭或断开// ****************** ******** ******* ******************************** / void scankey()//传感器分析子功能{如果( lcg == 0)//如果左传感器就位lled = 0; //左侧位置指示灯点亮,否则lled = 1; //如果(rcg == 0)//另一个左侧位置指示灯熄灭//如果右侧传感器就位,红色= 0; / /看到正确的位置,否则1 = /;否则,向上看到关闭,如果(LCG = = = = 1rcg 1)/ /如果左和右传感器不是代替c ; //闪烁红灯,否则红= 1,c = 0; //只要剩下一个,红灯就会熄灭} / ****************************** *** ******************************函数名称:远程扫描函数调用:ykscan();参数:无返回值:无结果:遥控气动电磁阀/ ******************************** ******** ********************** / void main()//主程序的函数{init(); //程序初始化while(1)//循环扫描{Scankey(); // ykscan()位置的传感器分析; //远程信号分析}}安装和发展连接控制线,如图2的接线图中,加载程序到MCU,然后找到控制功能和原始控制器的控制。
能相同,原来的红色警示灯不亮,这里程序设计闪烁0.5秒,这对警告更有效。过长期的使用过程中,MCU控制模块可媲美它可以在控制器的控制上广泛使用的抗干扰能力和功能contrôle.Si方面的API,每年节省材料是相当可观的。
本文转载自
恒温阀芯 https://www.wisdom-thermostats.com