
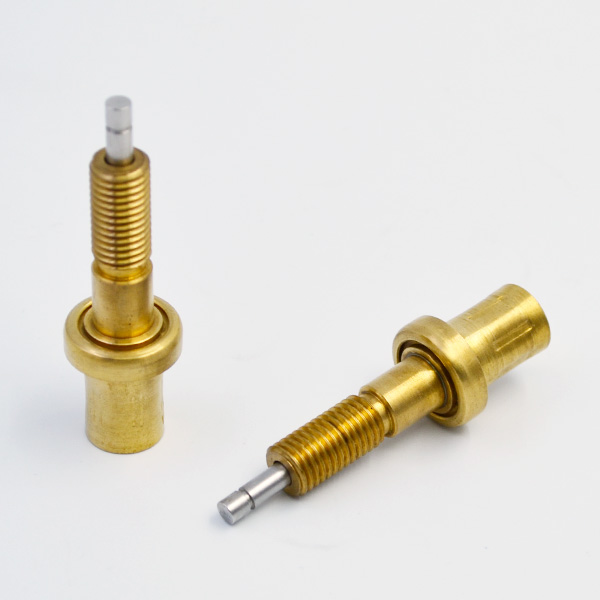
本文介绍了自定义控制器的设计和实现,该控制器可以在特定情况下控制AC服务器代替主机:控制器使用单个CPLD作为主芯片,无需微控制器或外部存储器,外围电路设计简单:使用内部CPLD FLASH进行配置和参数存储,以便灵活地适应某些工业环境的要求。控制器具有成本低,结构简单,实时性和实用性的特点。[关键词]用于CPLD定制控制器的工业应用的背景交流伺服驱动器通常由主机控制以实现各种目的,但在一些简单的情况下,恒温阀芯使用这台主机不仅经济,而且经济。外,如果在这种情况下使用自定义控制器,即使主计算机不是通用的,它也可以以非常低的成本使用,这为用户提供了各种选择。
计控制器的基本原理:根据输入和调整算法将不同的脉冲控制信号发送到AC服务器,状态信息显示给用户,输入来自外部回报和人机界面;输出包括控制信号和状态信息。方案采用CPLD作为主控芯片,CPLD根据建立的算法根据用户密钥的操作和外部反馈进行处理,生成相应的控制信号并传输信息。过显示模块的状态; CPLD扫描并动态采样密钥矩阵;输入信号通过光耦隔离连接到CPLD,输出控制信号差分转换为输出接口,可有效提高控制器的安全性;显示模块包括数码管和灯,CPLD是控制器的中心元件,实现存储器管理,输入和输出的处理,控制信号的产生和其他功能。决方案应用的一个例子是纸板螺旋桨,由四个元件组成:控制器,AC伺服器,AC电动机和发射器元件(包括传感器),它们向服务器发送位置命令,伺服驱动电机,电机确保传动。
分地,传感器在移动期间返回控制器特定信息,并且用户还可以通过控制器的控制接口控制螺旋桨。面介绍传感器触发信号,按钮和菜单。发传感器:高级|减速|起源|正限制负限制按钮:重置/返回|开始/确认|停止|上一页|设置|取消菜单:第一级:dP- [状态显示] | – [参数视图和参数] | EE- [参数存储]级别2:对应于dP-:dP-PoS [发送的脉冲数小于12位] | DP-销售点。[发送的脉冲数高出9位]在PA-:PA- 0 [对应于一条线的脉冲数] | PA-1 [速度对应正常进度] | PA-2 [对应于复位的最大速度] | PA-3 [对应于复位的最小速度] | PA-4 [加速/减速的时间单位]对应于EE-:EE-Set [在Flash中写入参数] | EE-dEF [恢复默认设置]用户操作:显示未定义状态:“runXXX”,其中XXX要输入段数,按“设置”按钮进入菜单界面,按菜单中的“前进/后退”按钮进行选择,按“确定”按钮进入子菜单,按“取消”按钮返回上一级。置菜单或输出;使用“advance / return”键修改参数,按“OK”键确认参数修改;要使参数生效,必须选择“EE-SEt”菜单,按“OK”键并重新启动;默认参考编号后,需要重新启动,参数才能生效,螺旋桨的工作过程如下:按下启动按钮时,如果收到触发信号,则指示灯点亮,螺旋线以参数定义的速度立即转动。
所有旅行完成之前,请停止等待新订单。时,按Return键,推进器将从静态速度逐渐加速到参数设定的最大速度,并返回原点。达到减速位置时,螺旋线逐渐减速到参数定义的最低速度,然后在达到原点位置时保持转速。旋桨停止。任何情况下,按下停止按钮,推进器运动立即停止。
外,当推进器遇到正极限或负极限时,它会停止运动。击前(或后)按钮,螺旋桨将以慢进模式缓慢(或向后)移动。现控制器使用Altera的MAXII CPLD芯片作为主控制逻辑。片组不需要外部存储器访问配置数据,但也配备了用户闪存(UFM)。),允许用户保存自己的设计数据。
据不会丢失。外,UFM还具有内部振荡器(3.3至5.5 MHz),可在关键应用中用作CPLD的时钟源,无需外部时钟。
降低成本。以充分利用资源。据控制器的资源要求,EMP1270设计有1270 LE和1 KB用户闪存。1提供了设计的详细说明。CPLD的每个模块都采用参数化设计,通过修改参数可以适应设计变化。
如,BIN2BCD子模块可以通过更改三个参数BIT_LEN,DEC_LEN和CNT_LEN将二进制数转换为BCD代码。活多变。
论定制控制器成本低,易于使用,设计灵活。
们在实施过程中充分利用CPLD的资源和优势,并可根据用户的需求进行定制。
勋作者单位(广州)电子有限公司广东广州510623
本文转载自
恒温阀芯 https://www.wisdom-thermostats.com