
研究了一类具有区间不确定性和时变时滞的正交换系统的基于观测器的控制器设计问题。于一类具有不确定时滞的正系统,设计了一个基于观测器的控制器,通过Metzler矩阵理论和非负矩阵保证增广系统的正极限。时,通过构造Lyapunov多重函数,得到了平均暂停时间切换信号下增广系统的指数稳定性结果。[关键词]正切换系统,时间延迟,间隔不确定度,平均停留时间,基于观测器的控制器设计中图分类号:TM571.6文献标识码:A文章编号:1009 -914X(2016)06-0149-02简介切换系统是一类重要的混合系统,由一组连续或离散的子系统和控制它们的切换规则组成[1]。关系统在电力系统,受限机器人系统和智能高速公路中具有广泛的应用,并且越来越受到国内外的关注[2]。一方面,一些物理量,例如种群大小,绝对温度和材料密度,只能是正数或负数。过将这些物理量作为系统的状态变量,我们获得了积极系统的概念。系统是系统状态路径对于任何非负初始条件保持非负的系统。
去十年对积极制度的研究也有所增加。果交换系统的每个子系统都是正系统,则这些系统称为正交换系统。于切换系统的正状态的非负限制,许多通用切换系统获得的结果将不能直接应用于正切换系统。
此,尽管近几十年来开关系统和正系统已经取得了许多成果,但仍然非常需要关于切换正系统的研究。滞在系统的实际操作中无处不在,并且是系统不稳定和性能下降的主要原因。
前,时间转换正系统已成为众多研究的主题,并取得了许多重要成果。实际系统中,由于各种不可避免的因素,例如建模误差,系统操作环境的变化,测量误差,传输信息的延迟等,可能会导致不确定性和时滞研究具有重要的实践和理论意义。
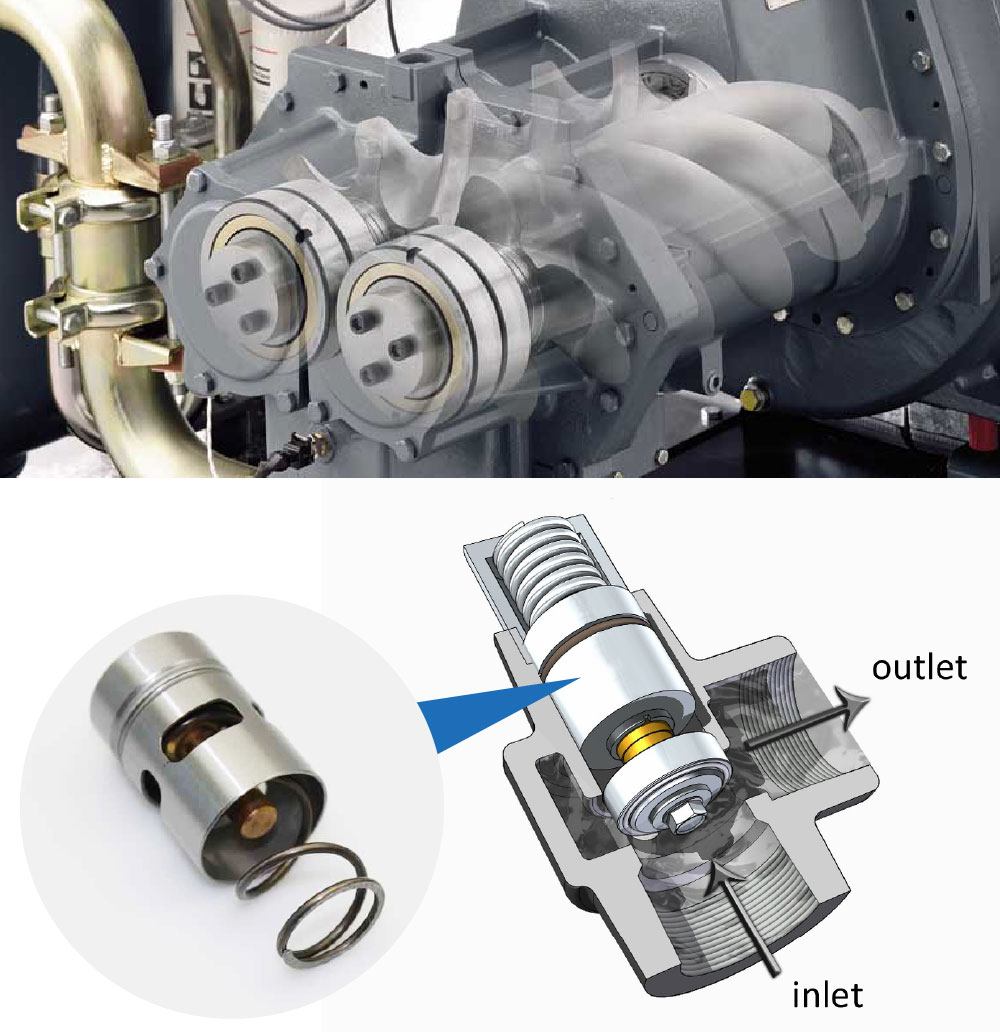
文研究了一类具有参数不确定性和时变时滞的正交换系统,恒温阀芯并研究了其基于观测器的控制器的设计问题。
过设计基于观测器的控制器,通过构造多Lyapunov函数,在平均保持时间切换信号下获得增强系统的指数稳定性结果的同时保证了增强系统的正要求。

于线性矩阵不等式方法,给出了增广系统指数正和稳定的充分条件。
本文转载自
恒温阀芯 https://www.wisdom-thermostats.com