
本文简要介绍的概念和模糊控制的特性和需要作为一个例子的二阶系统:两个不同的推理机制,Mamdani型和TS,和澄清的方法不同,在详细分析不同的推理机制澄清方法。出的影响。
MATLAB下使用simulink仿真器进行仿真,并总结分析。键词:模糊控制,推理机制,清晰度方法引言模糊控制是一种基于模糊集理论,模糊语言变量和模糊逻辑推理的非线性控制技术。结合了数学知识,理论基础和实施方法,与传统的控制方法截然不同。1965年,美国Zade教授提出了模糊集的概念,开辟了模糊数学及其应用的新时代。
1974年,英国教授Mamdani首次使用模糊控制指令形成模糊控制器,并用它来控制锅炉和蒸汽机。在实验室取得了成功。糊控制理论。
生[1]。
糊控制技术的主要特点:模糊控制器是一种理想的非线性控制器,易于控制和掌握,符合我们的人类思维方法,易学易用。糊面团控制器不需要获得受控对象的精确数学模型,并且可以用于控制具有不确定性的复杂系统。
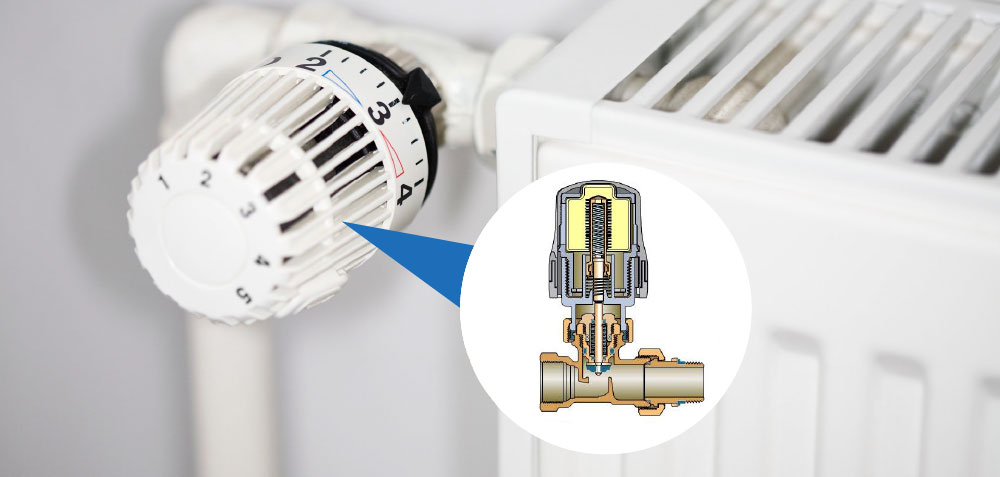
糊控制器具有很强的抗干扰能力,对工艺参数的变化不敏感,具有很强的鲁棒性。二阶系统为例,采用模糊控制技术的模糊理论设计模糊控制器并优化其性能。
统设计和仿真系统设计有模糊控制器,恒温阀芯以优化二阶系统的性能。时,如果不修改规则库,则使用不同的推理机制和补偿方法来比较不同方法对控制系统性能的影响,并进行简要分析。
用MATLAB在Simulink [2]中构建整个控制系统模型。图1所示。
使用Mamdani模糊控制器时,当使用不同的定义方法时,系统的输出曲线如图2和图3所示。
图2中可以看出,模糊控制系统具有上升的时间段,小的超调,并且它最终可以达到稳定状态并且系统性能良好。较图2和图3,发现锐度方法的变化缩短了系统的上升时间,但是过冲变大,系统的振荡加剧,稳定时间延长更长。使用T-S型模糊控制器时,当使用不同的补偿方法时,系统的输出曲线如图4和5所示。Mamdani的推理模型相比,控制器的输出曲线变化不大,因此不同的推理机制对系统的输出几乎没有影响。
较图4和图5,可以看出在锐度方法改变后,使用加权和方法(wtsum),过冲变大,稳定时间更长,性能更好系统正在恶化。论通过建模和模拟MATLAB,可以比较不同的推理机制和澄清的方法:(1)类型的Mamdani模糊推理的方法是类似于人的思维模式和表达,容易理解,但在计算方面比较复杂,不太有利于数学分析。实际的控制系统应用,但TS型模糊推理计算简单,有利于数学分析,因此易于在系统设计中应用和扩展。
正的控制。(2)对于模糊推理系统,如果系统输入和模糊规则相同,则通过Mamdani模糊推理算法和TS推理算法得到的输出结果不是非常不同。(3)对于同一系统,不同的补偿方法对系统的结果有较大的影响[3]。
本文转载自
恒温阀芯 https://www.wisdom-thermostats.com