
随着经济的发展和科学技术的不断发展,异步电机研究引起了各界的持续关注。于传统的IP控制机制,异步电动机矢量系统将产生不利的延迟和过冲反应。
导者必须对技术特征进行有效的项目升级,并优化模糊PI控制器的项目分析,以进一步优化整个系统的核心功能。这篇文章中,异步电动机的矢量控制机构简要分析,以便提供相关的研究在异步电动机的矢量控制系统模糊PI控制器的以及设计和机制仿真分析参考所需的数据和技术参数。键词异步电动机矢量控制系统;的识别码商品编号1674-6708(2016)167-0201-02异步电动机控制机制模糊PI控制器TM3中图分类号已经成为社会关注的焦点,而不仅仅是从集中处理相应的控制结构还必须建立有效的控制系统。制感应电动机速度的基本机制是变频调速系统,最重要的部分是脉冲宽度调制。脉冲宽度调制过程中,技术参数和相应的技术要点比传统的速度控制模式大得多。度,相对抑制效果和响应效果相对较好,实际使用电压高,可以保证整个系统的最佳运行。外,基本系统电流波形的失真相对较低,整体转矩波动较小,在国内相关项目中得到广泛应用。外,异步引擎的基本模型非常复杂:要建立有效的匹配结构,相关人员必须对处理和优化进行集中分析,并关注其时间常数。统的PID模式不仅产生一定的延迟,而且还产生超出,这对于整个系统的性能来说并不是非常令人满意。为一种更先进的模糊控制机构,它是一种高效的智能控制系统,可以使用基准电压矢量集中控制开关表并进行实时转矩控制和整体速度,这可以从根本上提高整体性能。制系统的安全性和稳定性。步电机矢量控制概述与异步电机矢量控制相关的内容在搜索相应系统时,相关人员必须关注相应系统的内涵,进行有效的数据分析和信息处理,异步引擎的矢量控制机制主要运行。据异步电动机的基本坐标,形成了一种有效的变换理论:从三相坐标系中,利用相应的数据关系将定子输入到当前的变换结构中,然后进行实际变换。
两个旋转坐标系中建立。述M和T轴形成沿转子磁通的矢量和的方向上的轴线M,由此获得直流等效值,则去耦异步电动机的等效电流在DC输入电流,以获得相应的调速特性。本图如图1所示。建立相应的操作结构模型时,基本组件由定子A,B,C的三相绕组和转子a,b的相应绕组组成。c,它们在空间和结构上对称分布。相电流差的磁势在空间中是正弦的。果忽略温度和基频变化的参数,则笼式转子的转子会短路[1]。外,由于滑差频率的控制方程,电机转矩的计算公式以及励磁分量和转矩分量的分析,可以得出结论,连接流量和励磁电流是一阶惯性传递函数,以及相应的直流电动机的励磁特性和特性。
非常相似。压的内涵矢量矢量功率逆变器技术作为寻找相应技术项目的一部分,矢量控制系统主要包括有效控制逆变器的结构。用的基本手段是电子逆变器的技术。于三相对称供电机构和三相对称电机理想流量圆的参考基准标准主要是对三相逆变器不同开关模式的适当切换。比于传统的机构中,新的电力电子变换器技术结合了逆变器电路和motor.The全球基础模型是更简单和更方便,并且可以是更适合于数字技术的操作[2]。外,控制机构的技术参数有效地降低发动机的谐波的电流和过大损失的波形的失真,避免在一定程度上的发动机扭矩的涟漪效应,从根本上提高了已经广泛使用的整个系统电压的使用效率。电机调速领域。项目过程中,项目的基本原理是基于平均等效原理,确保在一定的切换周期内有效合成相应的电压矢量,并保证平均值。base和给定电压矢量的值相等[3]。本电压空间矢量如图2所示。压矢量扇区两侧必须有相应的相邻开关状态。究人员必须集中控制相应的开关周期,并建立一个有效的模型。实际工作时间。糊PI控制器设计机制概述模糊PI控制器是控制系统中常见的系统结构。
仅操作相对简单,而且相应的稳定性也更好,但正在建立具有异步电动机的数学模型。本成分的结构不能保证良好的确定性,导致相应的参数变化,外部干扰得不到有效促进[4]。了提高其运行性能,需要集中升级发动机项目的动态模型。糊PI控制器的工作原理可以追溯到1965年。次提到了控制模糊PI逻辑的机制。操作时,没有必要使用数学模型来准确地建立控制对象,但只有相关人员必须使用自己的。作经验和形成的语言控制系统控制数据按照相应的标准化原则。
糊逻辑控制机制的主要优点是可以忽略对象的不确定性,不准确性,噪声和非线性。建立模糊PI控制机制时,相关人员必须确保只有模型由单个组件生成的模糊推理规则组成,这有效地实现了人机对话和保证专家的经验和实践思维。模型中集成,实现模糊控制器推理系统,主要由数据库[5]实现。规则库和输出模糊器形成的推理引擎用于形成解模糊器的输出。糊装置将进入一个集中的模糊量的精确量,并将其转换成模糊量valide.Le解模糊器是一种有效的控制模糊推理有效元件的转换,以确保建立量明确有效的数额。理引擎是所有模糊PI控制机制的主要元素,甚至具有模拟人工推理的能力。一般推理过程中,有必要使用最基本的模糊逻辑和推理规则以及相应的数据关系,以及最小算术机制或拉森产品操作机制。糊PI控制器的设计需要一个基本的模糊PI控制系统,用于矢量控制结构中的基本速度调节,有效地转换输入功率,速度误差和速度误差的变化率作为运算结构的输入变量,输出控制变量这是u,有必要注意并有效地记录控制器中的模糊变量模糊。本控制机制如图3所示。积分和确定模糊PI控制器的参数时,相关研究人员必须根据速度误差建立比例增益和不同的积分增益。
度误差的变化率:首先,当速度误差值增加时,整个系统受到一定程度的影响。速的速度。后,它必须选择一个相对较大的比例增益,但以防止系统的过度变形由于过度的速度,有必要实现及时对应限制性措施和有效地使用用于选择较低积分增益的积分动作。次,速度误差和速度误差率都是平均值。
关工作人员必须考虑到两个方面:首先,错误率和速度误差率都为正,负,和量将在相反方向上被控制,以固定值,如果速度误差和速度误差率为正和负,则有关人员必须为系统响应选择较大的比例增益,稍微超过。购数量将按固定值的方向移动,相关人员必须选择比例增益和较低的积分增益,以确保控制机制的最佳运行[6];三,当速度误差值小时,相关人员为了适当削弱整个系统的比例作用,我们可以保证系统有效稳定,集中整体动作并调整增益最大值的积分。了有效避免由于速度误差引起的系统震动引起的微小变化,第四,通过分析适当的数据和信息处理,将得出这样的结论:速度误差变化率与积分增益成比例关系。真分析模型在本文中,我们使用异步电机控制系统建立仿真模型,通过仿真分析进一步测试模糊PI控制算法,以及有效的对比数据。
效促进整体控制体系的建立和完善。用鼠笼式电机模型确定电机模拟参数,额定功率和额定电压用数值确定,PN = 2.2 kW,UN = 220V,基频为50Hz中,定子电阻是0.8Ω和0.816Ω转子的电阻,此外,对于定子的转子71豪亨,自感71豪亨,互感定子和转子69豪亨的自感,极的对数控制等于2,基本惯性矩保持在0.18 kg·m2。本仿真模型如图4所示。数据分析过程中,相关人员必须注意发动机的运行状态,并对负载情况进行集中分析,以确保它可以保证有效的操作机制,并在突然的步进负载环境中成功完成转换。
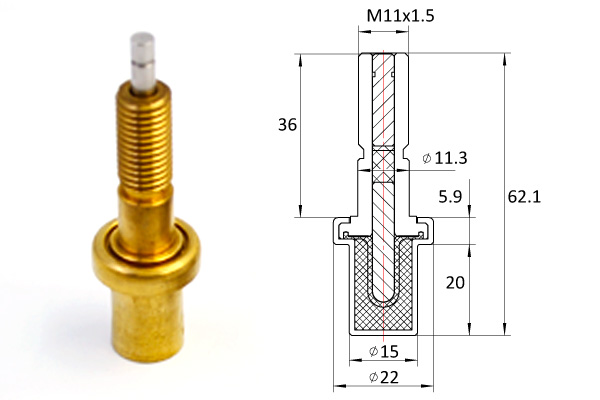
过程包括获得对控制系统的恒定控制。外,当系统转换时,相应的响应快,电磁转矩脉动也被抑制,相应的电机速度恒定,稳健性能也处于最佳状态。论通过研究相应的数据,恒温阀芯在执行中的异步电动机的矢量控制系统的模糊PI控制可以提高整个系统的性能,并确保所述控制系统可以进一步优化和现象超车速度可以顺利消除。体而言,无论是在正常经营结构或负荷突然的情况下,速度的值保持不变,系统稳定性也得到了改善,使实现全球发动机项目的可持续发展异步的。
本文转载自
恒温阀芯 https://www.wisdom-thermostats.com